
清华大学罗禹贡研究员团队研究成果:智能网联车辆队列紧急工况控制策略设计
时间:2022-04-09 来源:中国汽车工程学会 作者:管理员
研究背景
智能网联车辆队列具有显著提高行车安全性、改善燃油经济性、提升道路通行效率、提高运输能力等优势。现有队列研究主要集中在队列稳定性、节能性控制,或是组队、入队、离队控制策略研究,目前针对他车插入队列工况下的控制研究较少,面向队列紧急制动和他车插入队列这两种紧急危险工况的车辆队列控制策略研究尚不成熟,更缺少紧急工况与非紧急工况之间的控制切换研究。
研究内容
1. 建立车辆队列控制系统分层架构,将整个控制系统划分为策略层和控制层。策略层接收毫米波雷达、摄像头等传感器信息以及V2V通信信息,根据制定的控制策略判断队列所处的工况,并根据所设计的控制策略选择出合适的车辆纵、横向控制器。控制层接收策略层的决策信息,激活被选中的控制器,控制器对节气门开度、制动压力、转向盘转角等控制指令进行计算,并将其输出给线控执行机构,实现对车辆的控制。

图1 系统分层架构示意图
2. 针对队列紧急制动场景和他车插入队列场景,设计对应的相关控制策略。

图2 队列紧急制动场景示意图

图3 队列紧急制动控制策略

图4 他车插入队列场景示意图

图5 其他车辆插入队列控制策略
3. 根据可能面临的紧急工况和非紧急工况,总结出队列车辆可能的五种状态:人工驾驶、紧急制动、入队、队列稳定行驶和受阻行驶。论文设计了不同车辆状态之间的切换规则与条件,并制定了各状态下的车辆纵向控制器选择策略,形成完整的控制闭环。

图6 控制切换策略示意图
4. 搭建PreScan/Simulink联合仿真平台,以验证控制策略的有效性。
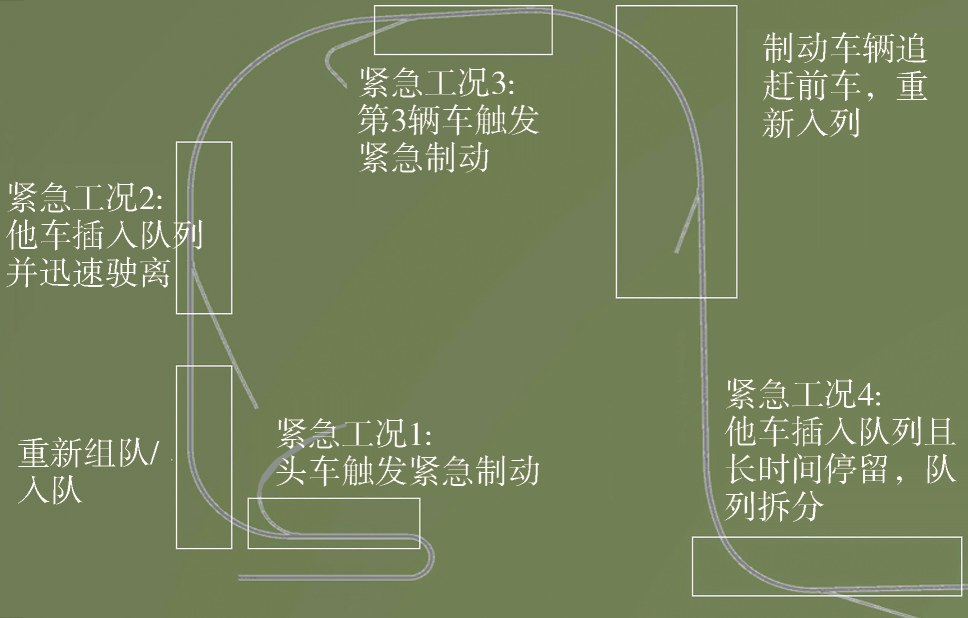
图7 道路模型-连续紧急工况
研究结果
1. 复杂综合场景仿真:
非紧急工况和4种紧急工况组成的复杂综合场景中,车辆不仅可以实现各工况下安全、稳定行驶,更重要的是,实现了不同工况间的切换控制,在工况切换过程中有效保证了车辆安全,具备连续处理紧急工况的能力。
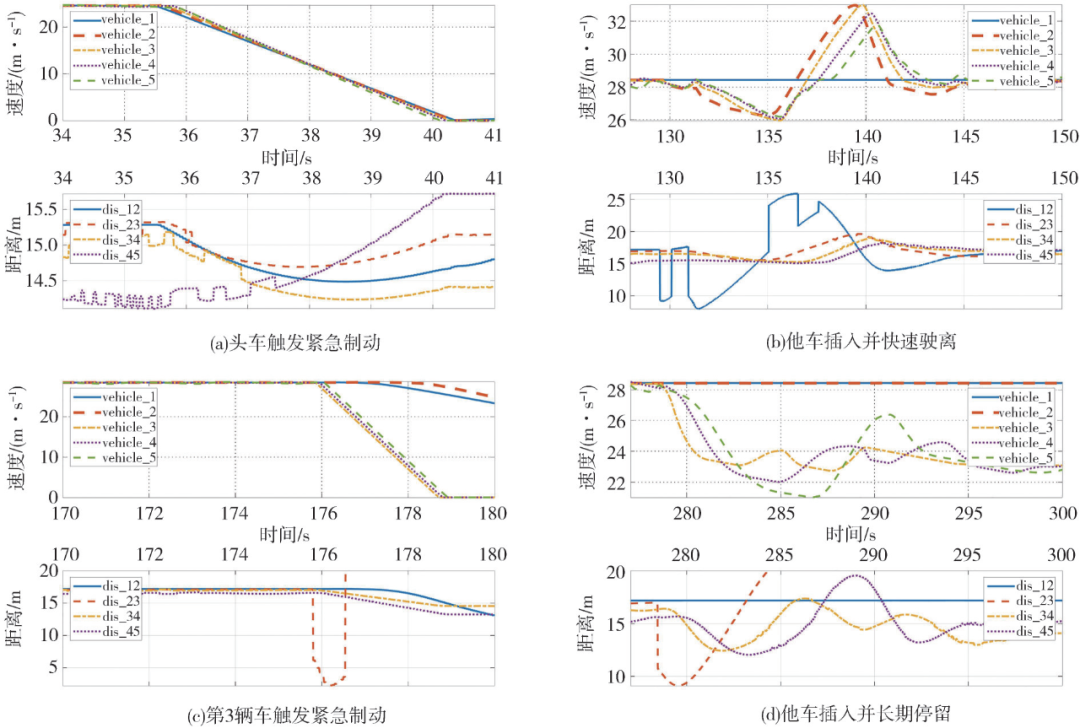
图8 队列各车辆速度曲线与车间距曲线(各紧急工况)
2. 通信时延对控制效果的影响分析:
(1) 在队列紧急制动工况,随着时延逐渐增大,车辆刹停后的车间距逐渐减小;
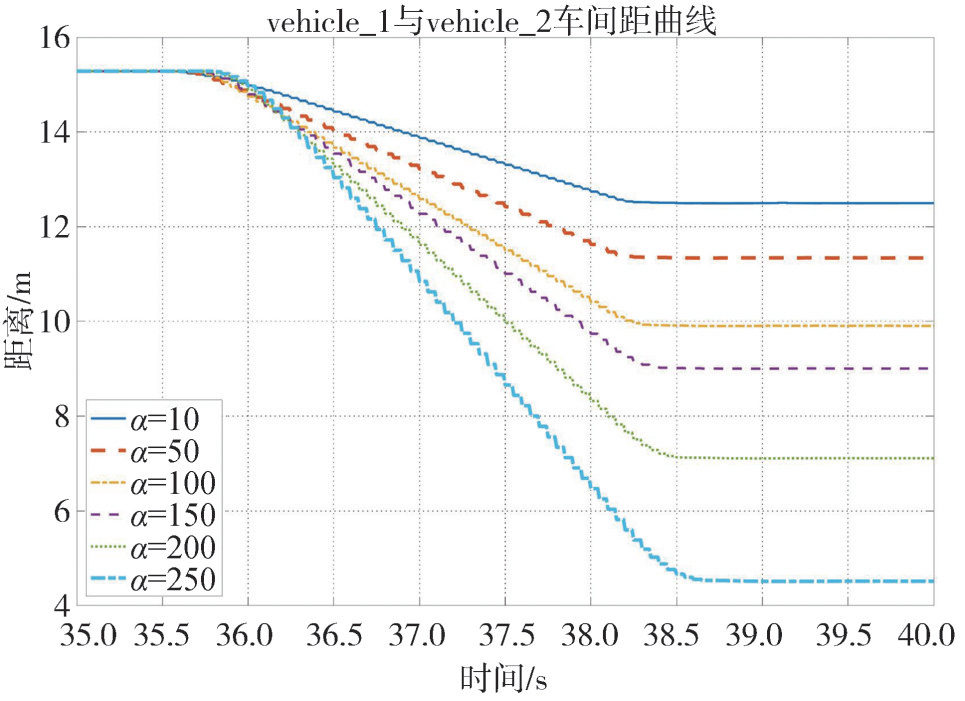
图9 不同时延下紧急制动时段的队列车辆与前车间距曲线
(2) 在他车插入队列工况,不同时延下,车间距均在8m以上,队列能保持安全行驶,前两辆车的车间距曲线基本不随时延发生变化,时延对于受阻车辆vehicle_2的影响并不大;随着时延的增大,后3辆跟随车与前车的间距曲线在干扰车辆离开后的队列恢复过程中出现更大的波动。

图10 不同时延下他车插入时段的队列车辆与前车间距曲线
创新点和意义
为解决高速公路车辆队列在紧急工况下安全、稳定控制问题,论文提出了一种智能网联车辆队列紧急工况下的控制策略,该策略可实现各工况下安全、稳定行驶,以及不同工况间的切换控制,可实现复杂综合场景下的完整队列控制。该策略对开展车辆队列控制研究具有重要的理论研究意义和工程应用价值。
扫描上方二维码,免费获取全文
智能网联车辆队列具有显著提高行车安全性、改善燃油经济性、提升道路通行效率、提高运输能力等优势。现有队列研究主要集中在队列稳定性、节能性控制,或是组队、入队、离队控制策略研究,目前针对他车插入队列工况下的控制研究较少,面向队列紧急制动和他车插入队列这两种紧急危险工况的车辆队列控制策略研究尚不成熟,更缺少紧急工况与非紧急工况之间的控制切换研究。
研究内容
1. 建立车辆队列控制系统分层架构,将整个控制系统划分为策略层和控制层。策略层接收毫米波雷达、摄像头等传感器信息以及V2V通信信息,根据制定的控制策略判断队列所处的工况,并根据所设计的控制策略选择出合适的车辆纵、横向控制器。控制层接收策略层的决策信息,激活被选中的控制器,控制器对节气门开度、制动压力、转向盘转角等控制指令进行计算,并将其输出给线控执行机构,实现对车辆的控制。
图1 系统分层架构示意图
2. 针对队列紧急制动场景和他车插入队列场景,设计对应的相关控制策略。
图2 队列紧急制动场景示意图
图3 队列紧急制动控制策略
图4 他车插入队列场景示意图
图5 其他车辆插入队列控制策略
3. 根据可能面临的紧急工况和非紧急工况,总结出队列车辆可能的五种状态:人工驾驶、紧急制动、入队、队列稳定行驶和受阻行驶。论文设计了不同车辆状态之间的切换规则与条件,并制定了各状态下的车辆纵向控制器选择策略,形成完整的控制闭环。
图6 控制切换策略示意图
4. 搭建PreScan/Simulink联合仿真平台,以验证控制策略的有效性。
图7 道路模型-连续紧急工况
研究结果
1. 复杂综合场景仿真:
非紧急工况和4种紧急工况组成的复杂综合场景中,车辆不仅可以实现各工况下安全、稳定行驶,更重要的是,实现了不同工况间的切换控制,在工况切换过程中有效保证了车辆安全,具备连续处理紧急工况的能力。
图8 队列各车辆速度曲线与车间距曲线(各紧急工况)
2. 通信时延对控制效果的影响分析:
(1) 在队列紧急制动工况,随着时延逐渐增大,车辆刹停后的车间距逐渐减小;
图9 不同时延下紧急制动时段的队列车辆与前车间距曲线
(2) 在他车插入队列工况,不同时延下,车间距均在8m以上,队列能保持安全行驶,前两辆车的车间距曲线基本不随时延发生变化,时延对于受阻车辆vehicle_2的影响并不大;随着时延的增大,后3辆跟随车与前车的间距曲线在干扰车辆离开后的队列恢复过程中出现更大的波动。
图10 不同时延下他车插入时段的队列车辆与前车间距曲线
创新点和意义
为解决高速公路车辆队列在紧急工况下安全、稳定控制问题,论文提出了一种智能网联车辆队列紧急工况下的控制策略,该策略可实现各工况下安全、稳定行驶,以及不同工况间的切换控制,可实现复杂综合场景下的完整队列控制。该策略对开展车辆队列控制研究具有重要的理论研究意义和工程应用价值。
扫描上方二维码,免费获取全文
 京公网安备11010802033937号
